-
メール
980227448@qq.com
-
電話
15307180902
-
住所
武漢市洪山区ローガ山路附7号ローガ山大厦本館A棟20階2003室
製品分類
Wuhan Baishi Automation Equipment Co., Ltd
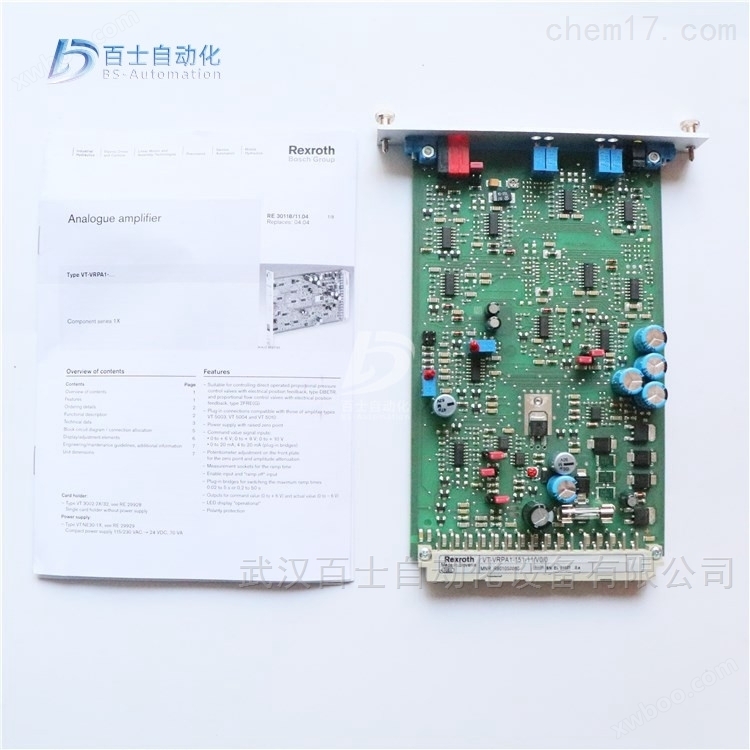
REXROTH増幅版VT-VRPA 2-1-1 X/V 0/T 5
ネゴシエーション可能更新01/22
- モデル
- メーカーの性質
- 生産者
- 製品カテゴリ#セイヒンカテゴリ#(product category)#(product)#(product)#(product)(product)(product)(prod
- 原産地
概要
REXROTH増幅版VT-VRPA 2-1-1 X/V 0/T 5、力士楽増幅版、REXROTH比例弁増幅版、力士楽アナログ回路増幅版、REXROTH増幅器、力士楽比例弁増幅器
製品詳細
レクスロース放大版VT-VRPA2-1-1X/V0/T5、力士楽増幅版、REXROTH比例弁増幅版、力士楽アナログ回路増幅版、REXROTH増幅器、力士楽比例弁増幅器、武漢百士自動化設備有限会社の主な販売製品、元工場の原装、高模倣品を拒否し、顧客が買った安心、用の安心。*、常用製品の現物供給、新旧顧客の引き合い購入を歓迎します!

ひれいせいぎょべん
比例電磁石(またはトルクモータ)を用いて入力信号を力または弁の機械的変位に変換し、弁の出力(圧力、流量)もその入力量に応じて連続的、比例的に制御する弁。
大型製鉄所の現場で使用されている比例弁には、主に次の表のいくつかの種類がある:サーボ比例制御弁、比例制御弁、電気液比例制御弁、比例弁、サーボ弁。
1、4 WRD E..型比例サーボ制御弁(高周波響弁)
構造と機能
4 WRDE型バルブは3段高周波音方向バルブである。このバルブは、開ループ制御または閉ループ制御のために使用できますが、主に閉ループ調整ループで使用されます。
バルブは主に次の部分から構成されています。
1.2段パイロット制御弁は、トルクモータ(1)とノズルフラップ弁からなる油圧増幅器(5)と、流量増幅段として使用される弁体ブッシュアセンブリ(6)(3段目(7)を制御するために使用)とから構成される。
2.流量制御のための第3レベル(7)。
3.誘導式変位センサ(8)、第3段主弁体(10)の磁気コア(9)を接続する
内蔵電子増幅器を通じてバルブ閉ループ制御信号の論理接続、位置検出システムのフィードバック、パイロットバルブの制御を実現する。
所与の値/実績値を比較した差動電圧は、電子制御装置を介して増幅され、制御偏差量として弁の1段に伝達される。この信号は、2つの制御ノズル(3.1、3.2)間のバッフル(2)を押して、2つの制御チャンバ(11.1.11.2)に差圧を生じさせる。したがって、制御弁体(4)は押され、対応する液体流を介してばねチャンバ(12.1 or 12.2)弁体(10)と磁気コア(9)を有する変位センサ(8)に流れる−実際の値と所与の値信号が再び等しくなるまで直進する。制御条件下で、主弁体(10)は、所定の値に対応する位置に維持されている。
弁体のストロークは所定の値に比例する。制御辺(13)に対する弁体(10)の位置により、流量に比例する弁口開度が形成される。【選択図】図1。
バルブの動的特性は電子増幅器によって最適化される。電子増幅器はバルブに内蔵されている(発振器、復調器)
ゼロ点調整はメーカーがあらかじめ設定し、閉ループによって電子増幅器内のポテンショメータを制御することで、ゼロ点は名目行程士の10%の範囲内で調整することができる。バルブカバーの尾部のプラグを取り外すと、内蔵閉ループ電子増幅器を操作することができます。
2、4 WREE..型比例制御弁
1.構造と機能原理
この2位四方弁と3位四方比例方向弁は直制御であり、プレート構造である、比例電磁により操作する、比例電磁.中心ねじ付きで、リングは単独で取り外すことができ、電磁の制御は外部アンプ(WRA型)または内蔵アンプ(WRAE型)で実現することができる。
構造:
バルブは次の部分から構成されています。
取付底面付き弁体(1)
スプリング(3と4)付き制御弁体(2)
中心ねじ付き電磁石(5と6)
変位センサ(7)
オプションの内蔵アンプ付き(8)
機械ゼロビット調整(9)、
動作原理:
電磁石(5及び6)が帯電していない場合、中間ばね(3及び4)は制御弁体(2)を中間位置に保持する
比例電磁石の充電が励起されると、制御弁体(2)が直接押され、例えば、制御電磁'b'(6)が励起され、制御弁体(2)が左側に押され、変位は入力電気信号に比例し、この時、P口からA口及びB口からT口は弁体との絞りを通じて疎通し、漸進的な流量特性を有する。電磁石(6)は電気を失う制御される.弁体(2)は、中間ばね(3)によって中間位置に戻される。
電磁石が電気を失った場合、弁体(2)の電磁落下復帰ばねに対する作用は機械中に保持される。これは機能記号「V」の弁体にとって、油圧中位とは関係ありません!バルブが閉ループ制御に使用されて閉鎖されると、バルブコアは油圧中位に配置される。
油戻し管路の油がすべて空になるのを避け、必要に応じて回路に背圧弁(背圧約2 bar)を取り付ける必要がある。
3、4 WR…型比例制御弁
3.構造と機能原理
パイロット制御弁型式3 DREP 6…このパイロット弁は比例電磁石によって制御される三方減圧弁であり、入力された電気信号をそれに比例する圧力出力信号に変換する役割を果たし、すべての4 WRZ..、5 WR…型比例弁の制御に使用できる。
比例電磁石は可変式、湿式直流電磁構造、中心ねじ付き、コイルは単独で取り外すことができる、電磁石制御は、外部アンプ(WRZ型)や内蔵アンプ(WRZE型)で実現できる。
構造:
バルブは主に次の部分から構成されています。
(1)取付底面付き筐体(1)、
(2)圧力測定ピストン(3と4)を取り付けた制御弁体(2)、
(3)中心ねじ付き電磁石(5と6)、
(4)オプションの内蔵アンプ付き(7)
動作原理:
(1)電磁石(5及び6)が帯電していない場合、中間ばねは制御弁体(2)を中間位置に保持する、
(2)比例電磁石の帯電が励起されると、制御弁体(2)を直接押し、例えば:電磁”a”(5)が励起される、
(3)制御弁体(2)と圧力測定ピストン(3)が左側に押される、
(4)変位は入力された電気信号に比例する。
このとき、PポートとBポート及びAポートとTポートは、弁体と弁体とによって形成されたオリフィス1によってオンされ、オリフィス特性は漸進式である。電磁石(5)が電気を失った場合、制御弁体(2)はばねによって再び中央位置に押し戻される。パイロット弁の中位では、Aポート、BポートとTポートが連通しており、これは油液がここから直接タンクに戻れることを意味している。
パイロット式比例方向弁、型番4 WRZ..と5 WRZ..、4 WRZ..型弁はパイロット式、比例電磁石
制御された四方弁は、液流の方向と大きさを制御することができる。
構造:
バルブは主に次の部分から構成されています。
(1)比例電磁を装着.(5及び6)のパイロット制御弁(9)
(2)主弁体(11)と対中ばね(12)を備えた主弁(10)
動作原理:
(1)電磁石(5及び6)が帯電していない場合、中間ばね(12)は主弁体(11)を中間位置に保持する。
(2)主弁体(11)の動作はパイロット弁(9)によって制御される−電磁石”b′(6)によって間接的に比例して推進される。まず制御弁体(2)が右側に押し出され、制御油がパイロット弁(9)を経て制御室(13)に入り、入力信号に比例して主弁体(11)を押し出す。この時、P口とA口及びB口とT口は弁体と弁体に形成された絞り口を通じてオンし、絞り特性は漸進式である。
(3)パイロットバルブに必要な制御油液は、Pポート内またはXポート外に供給することができる。
(4)電磁石(6)が電気を失った場合、制御弁体(2)と主弁体(11)は再び中央位置に戻る。
(5)主弁体の位置によって、PポートとAポート、BポートとTポート(R)がオンまたはPポートとBポート、AポートとTポート(R)がオンになる。オプションの保護カバーは手動緊急操作(14と15)を行い、パイロット弁体(2)を電磁非通電で移動させることができる。
レクスロース放大版VT-VRPA2-1-1X/V0/T5、力士楽増幅版、REXROTH比例弁増幅版、力士楽アナログ回路増幅版、REXROTH増幅器、力士楽比例弁増幅器
力士楽REXROTHアナログ回路増幅版、ヨーロッパ版制式
0811405095 VT-VRPA1-527-10/V0
0811405096 VT-VRPA1-527-10/V0/PV
0811405098 VT-VRPA1-527-10/V0/QV
0811405097 VT-VRPA1-537-10/V0/PV
0811405099 VT-VRPA1-537-10/V0/QV
0811405101 VT-VRPA1-527-10/V0/PV-RTP
0811405103 VT-VRPA1-527-10/V0/QV-RTP
0811405100 VT-VRPA1-527-10/V0/RTP
0811405102 VT-VRPA1-537-10/V0/PV-RTP
0811405104 VT-VRPA1-537-10/V0/QV-RTP
08145074ボルト、電圧はvrppa 1-527-20/V 0/RT、電圧は2/2 V
R978022097 VT-VRPA1-100-1X/SO43A-466B
R901009038 VT-VRPA1-100-1X/V0/0
R901057058 VT-VRPA1-150-1X/V0/0
R901057060 VT-VRPA1-151-1X/V0/0
R901057060 VT-VRPA1-151-11/V0/0
R901057060 VT-VRPA1-151-12/V0/0
R900952202 VT-VRPA1-50-1X/
R900619297 VT-VRPA1-50-1X/001 フェダーライスト 32ポリグ F
R978911504 VT-VRPA1-50-1X/SO43A-472B
R900952204 VT-VRPA1-51-1X/
R979810986 VT-VRPA1-51-1X/SO41-7519
R978031853 VT-VRPA1-51-1X/SO43A-1828
R900952205 VT-VRPA1-52-1X/
R900979887 VT-VRPA2-1-1X/V0/T1
R900979887 VT-VRPA2-1-11/V0/T1
R900979885 VT-VRPA2-1-1X/V0/T5
R900979889 VT-VRPA2-2-1X/V0/T1
R900979888 VT-VRPA2-2-1X/V0/T5
R900067617 VT-VRM1-1-1X/
力士楽REXROTHデジタル増幅版、ヨーロッパ版制式
R 901066987 VT-VRPD-2-2 X/V 0/0/0-0*3制御ブロック
このデザインには3つのコントロールブロックがあります。2つの所属する中間プレートチャージバルブを備えた主制御ブロックは油圧シリンダに直接取り付けられ、主制御ブロックと油圧シリンダキャビティとの間の配管接続を実現した。ベンドマシンの主な制御ブロックは、主に重要な比例転向弁、位置監視転向弁、背圧アセンブリから構成されている。
3、センサと軸のインタフェース分配器
*制御ブロックは曲げ機の応用において、すべての電磁弁を1つの制御ブロックに集中し、同様に、各弁の電気配線も1つのケーブルに集中し、共通接続を実現した。このため、ベンドマシン*制御ブロックにもインタフェースディスペンサを設置しています。
比例弁はサーボ弁と開閉弁のある特徴を持つ新型弁である。比例弁はサーボ弁に比べてエネルギー損失が小さく、油液濾過精度に対する要求が低く、価格が手頃であるなどの利点があるため、徐々に国内の鍛造プレス機械に普及応用されている。
スラブ曲げ機に適用される比例弁は、主に比例リリーフ弁と比例調速弁である。比例リリーフ弁は一般的にスラブ曲げ機の曲げ圧力を制御する、比例調速弁は主にスラブ曲げ機のスライダの同期と奥行きを制御するために使用される。比例弁はスラブ曲げ機にしばしばコンピュータ制御技術と結合し、電気液比例制御同期の数値制御スラブ曲げ機、すなわち油圧同期数値制御スラブ曲げ機となる。

電気液体比例多重弁負荷センシングと圧力補償技術
エネルギーを節約し、油温を低下させ、制御精度を高めるとともに、同期動作のいくつかの実行部品の運動時に互いに干渉しないようにし、現在、*建設機械より負荷センシングと圧力補償技術を採用している。負荷センシングと圧力補償はよく似た概念であり、いずれも負荷変化による圧力変化を利用してポンプやバルブの圧力と流量を調整してシステムの動作需要に適応する。負荷センシングは定量ポンプシステムにとって負荷圧力負荷誘導油路を遠隔調圧リリーフ弁に導き、負荷が小さい場合、リリーフ弁の調定圧力も小さい、負荷が大きく、調整圧力も大きいが、一定のオーバーフロー損失も常に残っている。変数ポンプシステムは負荷感知油路をポンプ変数機構に導入し、ポンプ出力圧力を負荷圧力の上昇に伴って上昇させ(常に小さな固定差)、ポンプ出力流量をシステムの実際の必要流量と等しくし、オーバーフロー損失がなく、省エネを実現した。圧力補償はバルブ制御性能を向上させるための保証措置である。バルブポート後の負荷圧力を圧力補償弁に導入し、圧力補償弁はバルブポート前圧力を調整してバルブポート前後の差圧を通常値にすることで、スロットルポート流量調整特性がバルブポートを流れる流量の大きさはこのバルブポート開度に関係し、負荷圧力の影響を受けない。
工事機械の電気液体比例弁のパイロット制御と遠隔制御
電気液比例弁及びその他のデバイス技術の進歩により、工事車両のギア、ステアリング、ブレーキ及び作業装置などの各種システムの電気制御が現実になった。一般的には変位出力機構が必要であり、比例サーボ制御手動マルチプレクサドライバを用いて完成することができる。電気操作は応答が速く、配線が柔軟で、集積制御とコンピュータとのインターフェースが容易であるなどの利点があり、現代の工学機械油圧弁は手動直接操作または油圧パイロット制御多重弁の代わりに電気制御パイロット制御電気液比例弁(または電気液開閉弁)を採用することが増えている。電気液比例弁(または電気液開閉弁)を採用するもう一つの顕著な利点は、工事車両に操作ハンドルの個数を大幅に減らすことができ、これは運転室の配置を簡潔にし、操作の複雑性を効果的に下げることができ、作業の品質と効率を高めるために重要な実際的意義を持っている。