-
メール
980227448@qq.com
-
電話
15307180902
-
住所
武漢市洪山区ローガ山路附7号ローガ山大厦本館A棟20階2003室
製品分類
Wuhan Baishi Automation Equipment Co., Ltd
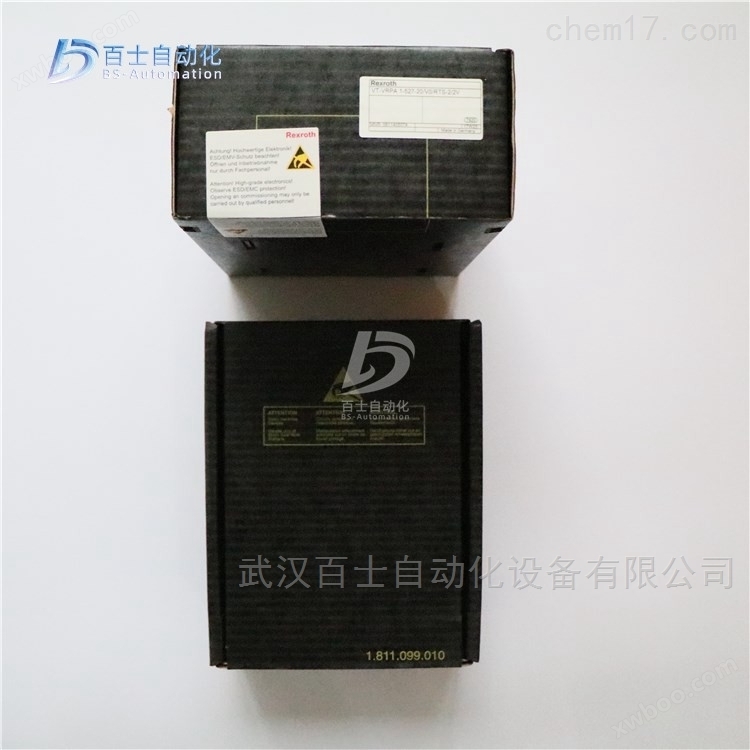
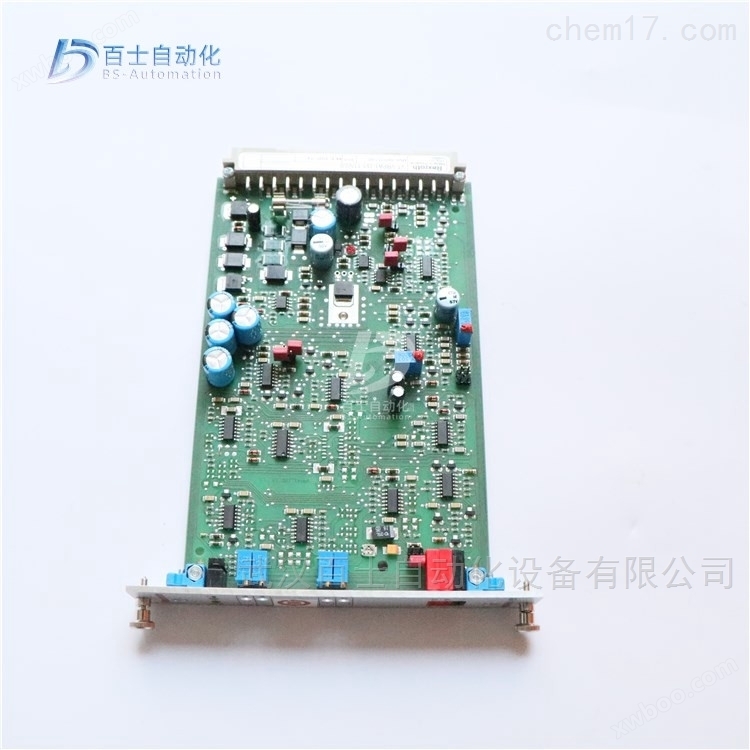
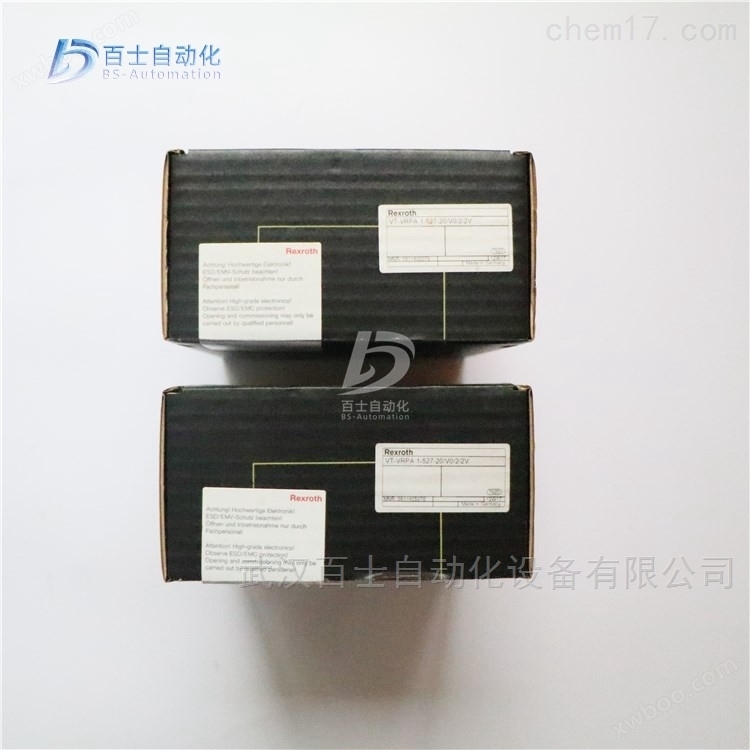
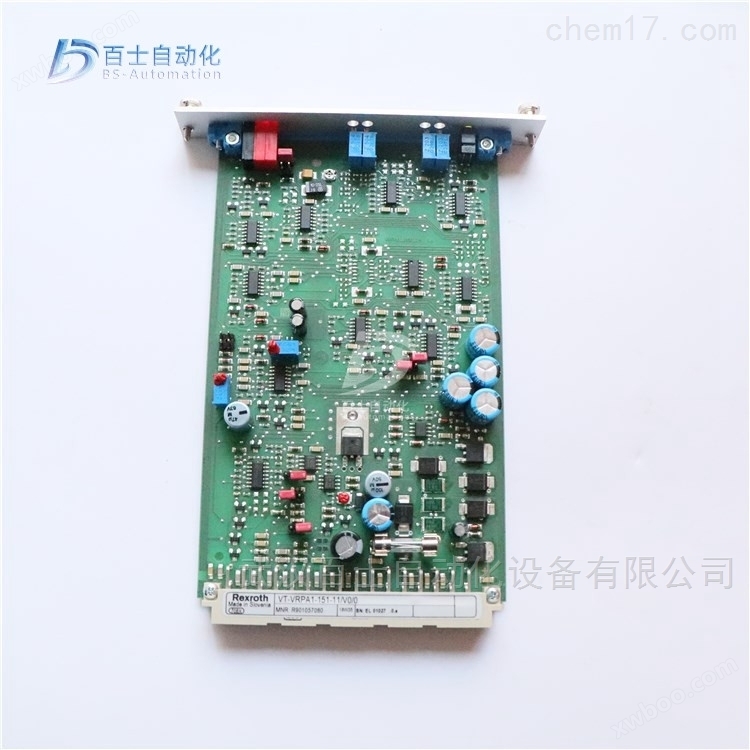
力士楽増幅版VT-VRPA 1-527-20/V 0/RTS-2/2 V
ネゴシエーション可能更新01/22
- モデル
- メーカーの性質
- 生産者
- 製品カテゴリ#セイヒンカテゴリ#(product category)#(product)#(product)#(product)(product)(product)(prod
- 原産地
概要
力士楽増幅版VT-VRPA 1-527-20/V 0/RTS-2/2 V 081405074、REXROTH増幅版、ドイツ力士楽アナログ回路増幅版、REXROTH比例弁増幅版
製品詳細
力士楽増幅版VT-VRPA 1-527-20/V 0/RTS-2/2 V0811405074、REXROTH増幅版、ドイツ力士楽アナログ回路増幅版、REXROTH比例弁増幅版、武漢百士自動化設備有限公司は主に製品を販売して、元工場の原装、高模倣品を拒否して、お客様が買った安心、用の安心。*、常用製品の現物供給、新旧顧客の引き合い購入を歓迎します!


油圧増幅器とは、圧油を伝動媒体とし、入力端の小電力の制御信号の調整により出力端の大電力油圧電力を制御する電力増幅装置である。
3ポート構成部品:入力、エネルギー、出力
拡大された特徴:
小出力の入力信号で大出力の油圧出力を制御する
出力端の電力はエネルギー源から供給され、出力端の油圧電力の大きさは入力信号によって制御される
増幅器の効率は、増幅器の出力電力とエネルギーを増幅器に供給する電力との比に等しい。
分類:スロットル油圧増幅素子(弁制御式)
ようせきがたゆあつぞうふくき
バルブ制御式:スライドバルブ式、ノズルプレート式、噴流管式
容積式:変数ポンプ、変数モータ
油圧制御弁、弁制御式増幅器において、実行要素の力と速度を直接制御する、容積増幅素子では、変数機構を直接制御し、排気量を制御する方法で実行素子の力と速度を間接的に制御する。
油圧制御弁は基本的で重要な油圧増幅器である。
電気液比例弁は比例制御システムにおける主要な電力増幅素子であり、入力電気信号指令に基づいて連続的に比例的に油圧システムの圧弁流量などのパラメータを制御する。サーボ制御システムにおけるサーボバルブと比べて、いくつかの面で一定の性能差がある(主な性能比較は表1に示す)が、それは顕著な利点は汚染防止能力が強く、汚染による作業故障を大幅に減少し、油圧システムの作業安定性と信頼性を高めた。一方、比例弁はサーボ弁よりもコストが低く、構造も簡単で、多くの場面で広く応用されている。
比例弁は機能によって大きく3種類に分類される
(1)比例圧力弁。リリーフ弁減圧弁があり、それぞれ直動とパイロットの2種類の構造がある、連続的または比例的にその出力油液圧を遠隔制御することができ、
(2)比例切換弁。直動とパイロットの2種類の構造があり、直動弁には変位センサと変位センサを持たない2種類がある。比例電磁石を用いた弁体は変位できるだけでなく、変位のストロークを連続的にまたは比例的に変化させることができるからである。したがって、連通油口間の通流面積も連続的に又は比例的に変化することができる。したがって、比例切換弁は、実行要素の方向を制御するだけでなく、その速度を制御することができる。このため、比例弁における比例転向弁の応用も一般的である、
(3)比例流量弁。比例調速弁と比例リリーフ流量制御弁があり、その出力流量を連続的または比例的に遠隔制御することができる。
比例弁の入力ユニットは電気機械変換器であり、入力された電気信号を機械量変換器に変換するサーボモータとステッピングモータ力モータとモーメントモータ比例電磁石などの形式がある。しかし、一般的に使用される比例弁の大部分は比例電磁石を採用しており、比例電磁石は電磁原理に基づいて設計され、それが発生する機械量(力またはモーメントと変位)を入力電気信号(電流)の大きさに比例させ、油圧弁の弁体の位置を連続的に制御し、さらに油圧系の圧力方向と流量を連続的に制御することができる。比例電磁石の構造は、コイル、アーマチュアプッシュロッドなどから構成され、信号がコイルに入力されると、コイル内の磁場はアーマチュアに力を与え、アーマチュアは磁場の中で信号電流の大きさと方向に比例して連続的に運動し、さらに固着されたピンを通じてプッシュロッド運動を動かし、それによってスプール弁体の運動を制御する。適用する比例電磁石は、耐高圧直流比例電磁石である。
比例電磁石の種類は動作原理によって主に
次のようなカテゴリがあります。
(1)力制御型
このような電磁石のストロークは1 5 mmと短く、出力力は入力電流に比例し、比例弁のパイロット制御段によく用いられる
上:
(2)ストローク制御型
力制御型負荷付ばねから構成され、電磁石から出力される力はばねを介して出力変位に変換され、出力変位は入力電流に比例し、動作ストロークは3 mmに達し、線形がよく、直制御式比例弁に使用することができる。
(3)位置調整タイプ
アーマチュアの位置はセンサによって検出された後、弁内フィードバック信号が発行され、弁内で比較した後、アーマチュアの位置を再調整する。弁内に閉ループ制御を形成し、精度が高く、アーマチュアの位置と力
関係なく、ドイツのボッシュイタリアのアトスなど、精度の高い比例弁はこの構造を採用している。
比例弁と増幅器を組み合わせて増幅器を使用して電流負フィードバックを採用し、ランプ信号発生器ステップ関数発生器、PD調整器インバータなどを設置し、昇圧降圧時間または運動加速度と減速度を制御する。停電時には、弁体を安全な位置にすることができます。
比例電磁石と油圧弁は電気液比例弁を構成する。比例電磁石は異なる電流下で異なる力(またはストローク)を得ることができるので、圧力、流量を無段階に変更することができる。したがって、比例電磁石は比例弁の重要な要素である。
力士楽増幅版VT-VRPA 1-527-20/V 0/RTS-2/2 V0811405074、REXROTH増幅版、ドイツ力士楽アナログ回路増幅版、REXROTH比例弁増幅版
力士楽REXROTH電気位置フィードバックの比例弁を有する弁増幅器
力士楽REXROTHアナログ増幅版モジュール
R900752430 VT-MRMA1-1-1X/V0/0
R900779644 VT-MRPA1-100-1X/V0/0
R901080965 VT-MRPA1-150-1X/V0/0
R901080966 VT-MRPA1-151-1X/V0/0
R901416700 VT-MRPA1-151-1X=V0/0
R901094750 VT-MRPA1-1-1X/V0/0
R901094751 VT-MRPA1-2-1X/V0/0
R900249895 VT-MRPA2-1-1X/V0/0
R900249811 VT-MRPA2-2-1X/V0/0
力士楽REXROTHアナログ回路増幅版、ヨーロッパ版制式
0811405095 VT-VRPA1-527-10/V0
0811405096 VT-VRPA1-527-10/V0/PV
0811405098 VT-VRPA1-527-10/V0/QV
0811405097 VT-VRPA1-537-10/V0/PV
0811405099 VT-VRPA1-537-10/V0/QV
0811405101 VT-VRPA1-527-10/V0/PV-RTP
0811405103 VT-VRPA1-527-10/V0/QV-RTP
0811405100 VT-VRPA1-527-10/V0/RTP
0811405102 VT-VRPA1-537-10/V0/PV-RTP
0811405104 VT-VRPA1-537-10/V0/QV-RTP
08145074ボルト、電圧はvrppa 1-527-20/V 0/RT、電圧は2/2 V
R978022097 VT-VRPA1-100-1X/SO43A-466B
R901009038 VT-VRPA1-100-1X/V0/0
R901057058 VT-VRPA1-150-1X/V0/0
R901057060 VT-VRPA1-151-1X/V0/0
R901057060 VT-VRPA1-151-11/V0/0
R901057060 VT-VRPA1-151-12/V0/0
R900952202 VT-VRPA1-50-1X/
R900619297 VT-VRPA1-50-1X/001 フェダーライスト 32ポリグ F
R978911504 VT-VRPA1-50-1X/SO43A-472B
R900952204 VT-VRPA1-51-1X/
R979810986 VT-VRPA1-51-1X/SO41-7519
R978031853 VT-VRPA1-51-1X/SO43A-1828
R900952205 VT-VRPA1-52-1X/
R900979887 VT-VRPA2-1-1X/V0/T1
R900979887 VT-VRPA2-1-11/V0/T1
R900979885 VT-VRPA2-1-1X/V0/T5
R900979889 VT-VRPA2-2-1X/V0/T1
R900979888 VT-VRPA2-2-1X/V0/T5
R900067617 VT-VRM1-1-1X/
鍛造機械とは、鍛造加工において成形及び分離のために用いられる機械設備を指す。鍛造機械には、成形用の鍛造ハンマー、機械プレス、油圧機、スクリュープレス、平鍛造機、および巻取り機、矯正機、せん断機、鍛造操作機などの補助機械が含まれる。鍛造プレス機械は主に金属成形に用いられるので、金属成形工作機械とも呼ばれる。鍛造プレス機械は金属に圧力をかけて成形させたもので、力が大きいのが基本的な特徴であるため、多くは重機であり、設備には安全防護装置が設置されており、設備と人身の安全を保障している。
鍛造機械は主に各種の鍛造ハンマー、各種プレス、その他の補助機械を含む。
ハンマー、重錘の落下または強制高速運動による運動エネルギーが素材に作用し、塑性変形させる機械。鍛造ハンマーはよく見られる、歴史の長い鍛造プレス機械である。構造が簡単で、仕事が柔軟で、機能性が強く、使用面が広く、修理が容易で、自由鍛造と型鍛造に適している。しかし、振動が大きく、自動生産を実現するのは難しい。
ハンマーの動作原理
鍛造ハンマーは高圧ガスの突然放出されたエネルギーによって上を駆動し、下ハンマーヘッドは高速運動し、宙に浮いて対撃し、金属塑性成形の鍛造方法である。高速ハンマー鍛造は高エネルギー率成形方法であり、主に精密鍛造と熱押出に用いられる。
瞬間的に放出される高圧ガス(圧力は一般的に15000メガパスカルであり、ハンマーヘッドを9~24メートル/秒の高速運動を強制し、同時に高圧シリンダのシリンダヘッドを上に押し上げ、フレーム全体を上に動かす。ハンマーヘッド上の上型とフレーム上の下型は空中でワークを対撃し、塑性変形させる。フレームの質量はハンマー本体よりはるかに大きいため、移動速度が遅く、ストロークが小さく、操作しやすい。ハンマー打撃後、フレーム内に取り付けたリターンレバーはハンマーヘッドを元の場所に押し戻す。フレームは外フレームのクッションパッド上に置く。このような設備は最初は1回しかクリックできなかったが、後に連撃できる、内燃式の高速ハンマーを開発したを選択します。高速ハンマー鍛造では、明らかな変形慣性力と変形熱効果が存在し、適切に制御することで金属の塑性を高め、金型中の金属の流動充填性能を改善し、型鍛造を利用して薄肉、高リブの複雑な形状鍛造品を成形することができる。高速ハンマー鍛造は羽根、歯車などの部品の鍛造と押出に多く用いられる。
機械プレス、機械プレス用クランクリンクまたはトグル機構、カム機構、スクリュー機構が伝動し、作業が安定し、作業精度が高く、操作条件が良く、生産性が高く、機械化、自動化を実現しやすく、自動オンラインでの作業に適している。機械プレスは数量的に各種の鍛造プレス機械に位置している。冷間ランタンなどの各種線材成形自動機、平鍛造機、スクリュープレス、ラジアル鍛造機、ほとんどの曲げ機、矯正機、剪断機も機械プレスと似た伝動機構を有しており、機械プレスの派生系列と言える。
機械プレスの動作原理
クランクリンクまたはトグル機構、カム機構、スクリュー機構を用いて伝動し、作業が安定し、作業精度が高く、操作条件が良く、生産性が高く、機械化、自動化を実現しやすく、自動ラインでの作業に適している。機械プレスは数量的に各種の鍛造プレス機械に位置している。冷間ランタニなどの各種線材成形オートマトン、平鍛機、スクリュープレス、ラジアル鍛造機、大部分の曲げ機、矯正機、剪断機などもあり、機械プレスに似た伝動機構を持っており、機械プレスの派生系列と言える。ストロークは可変で、任意の位置で大きな作業力を出すことができます。油圧プレスの動作は安定しており、振動がなく、大きな鍛造深さに達しやすく、大鍛造品の鍛造と大規格板材の絞り、梱包、圧塊などの作業に適している。油圧プレスは主に水圧プレスと油圧プレスを含む。一部の曲げ、矯正、剪断機械も油圧機の一種に属する。

ハイドロリックシステム構造
油圧システムは信号制御と油圧動力の2つの部分から構成され、信号制御部分は油圧動力部分における制御弁の動作を駆動するために用いられる。
油圧動力部は、異なる機能要素間の相互関係を示すために回路図で示されている。油圧源は油圧ポンプ、電動機及び油圧補助要素を含む、油圧制御部は、作動油液の流量、圧力、方向を制御するための各種制御弁、実行部は、実際の要求に応じて選択できる油圧シリンダまたは油圧モータを含む。
コンビネーションマシンパワーテーブル油圧システム
パワーテーブルは、様々なプロセス用途の切削ヘッドを配置することができる組合せ工作機械の汎用部品である。工作機械の油圧動力スライドテーブルは多種の異なる工作サイクルを実現することができ、その中の1種の比較的典型的な工作サイクルは:早送り→1工進→2工進→死止め鉄滞在→早送り→停止である。油圧シリンダを差動結合して高速運動を実現する、システムに圧力制限式変数羽根ポンプを用いて給油する、ストロークバルブ、液制御シーケンスバルブを用いて早送りと工進の転換を実現する、電気液切換弁は油圧シリンダを差動結合と変数ポンプを高速運動を実現するために使用する、
(1)早送りスタートボタンを押すと、3位5通電液動切換弁5のパイロット電磁切換弁1 YAが得られ、弁体を右に移動させ、左位が作動状態に入る。二位二方電磁切換弁を用いて一次前進と二次前進の間の速度切換を実現する。
(2)一度の作動は早送りストロークで終了し、テーブル上の鉄止め圧下りストロークバルブ。ストロークバルブ、液制御シーケンスバルブを用いて早送りと工進の転換を実現する、二位二方電磁切換弁を用いて一次前進と二次前進の間の速度切換を実現する。
(3)2回目の作業送りは送りの寸法精度を保証するために、デッドストップ鉄滞在を採用して位置を制限した。
(4)デッドストップ鉄が止まって動力テーブルの2回目の作動送りが終了してデッドストップ鉄にぶつかった後、油圧シリンダは停止し、システムの圧力はさらに上昇し、圧力リレー15の調整値に達した時、時間リレーの遅延を経て、再び電気信号を出して、テーブルを後退させる。タイムリレーの遅延動作の前に、テーブルはデッドストップによって規定された位置に留まる。
(5)速退時間リレーが電気信号を発信した後、電気液転向弁は右位置で動作する。この時、システムの圧力は低く、変数ポンプ2の出力流量は大きく、動力テーブルは急速に後退する。ピストンロッドの面積はピストンの約半分であるため、パワーテーブルの早送り、早退の速度はほぼ等しい。
(6)その場停止動力テーブルが元の位置に戻ると、ストッパがストロークスイッチを押し下げ、電気液切換弁が中位にあり、動力テーブルが運動を停止し、変数ポンプが荷重を取り外す。