-
メール
980227448@qq.com
-
電話
15307180902
-
住所
武漢市洪山区ローガ山路附7号ローガ山大厦本館A棟20階2003室
製品分類
Wuhan Baishi Automation Equipment Co., Ltd
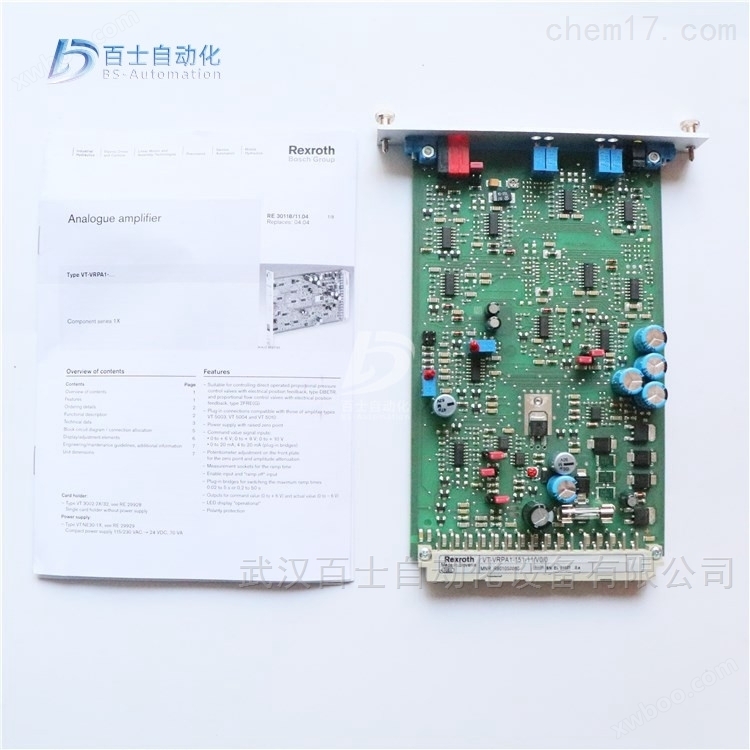
力士楽拡大版モジュールVT-MSA 2-2 X/A 5/000/000
ネゴシエーション可能更新01/22
- モデル
- メーカーの性質
- 生産者
- 製品カテゴリ#セイヒンカテゴリ#(product category)#(product)#(product)#(product)(product)(product)(prod
- 原産地
概要
力士楽増幅版モジュールVT-MSA 2-2 X/A 5/000/000 R 901439037、REXROTHアナログ回路増幅版、力士楽増幅版、REXROTH比例転向弁増幅版、力士楽比例圧力弁増幅版
製品詳細
力士楽拡大版モジュールVT-MSA 2-2 X/A 5/000/000R 901439037、REXROTHアナログ回路増幅版、力士楽増幅版、REXROTH比例転向弁増幅版、力士楽比例圧力弁増幅版、武漢百士自動化設備有限会社は主に製品を販売して、元工場の原装、高偽物を拒否して、お客様が買った安心、用の安心。*、常用製品の現物供給、新旧顧客の引き合い購入を歓迎します!


油圧増幅器は、スロットル原理を利用して、入力変位(回転角)信号を用いて実行素子への液体流量または圧力を制御する機械−油圧変換装置である。制御弁の入力電力が小さく、出力電力が大きいため、電力増幅素子でもある。それはコンバータとフィードバック機構を加えて同服弁を構成し、サーボシステムのコア要素である。
油圧サーボシステムでは、通常、油圧増幅器はその出力の大きな電力の液流でアクチュエータを駆動し、アクチュエータは油圧エネルギーを機械エネルギーに変換して負荷を駆動する。
油圧増幅器は、単一または複数(通常は2つ)の油圧増幅器から構成することができ、それぞれ単一または多段油圧増幅器と呼ばれる。
基本的な油圧増幅素子は主にスライドバルブ、ノズルバッフルバルブ、噴流管バルブの3種類があり、その中でスライドバルブと噴流管バルブは単段油圧増幅器として使用でき、特に前者が多い、ノズルフラップバルブは、一般に多段増幅器の前段として機能する。
スプールバルブとノズルフラップバルブはいずれもスロットル増幅器であり、すなわち、流体力学的制御を行うために、流体流の戻り路におけるスロットル穴のインピーダンスを変更するが、両者には異なる形式のスロットル穴がある。噴流管弁は分流式要素である。
油圧増幅器は油圧サーボ弁であってもよく、サーボ変数ポンプ(入力は角変位、出力は流量)であってもよく、本章では主に油圧サーボ弁を紹介する。
ひれいせいぎょべん
比例電磁石(またはトルクモータ)を用いて入力信号を力または弁の機械的変位に変換し、弁の出力(圧力、流量)もその入力量に応じて連続的、比例的に制御する弁。
大型製鉄所の現場で使用されている比例弁には、主に次の表のいくつかの種類がある:サーボ比例制御弁、比例制御弁、電気液比例制御弁、比例弁、サーボ弁。
1、4 WRD E..型比例サーボ制御弁(高周波響弁)
構造と機能
4 WRDE型バルブは3段高周波音方向バルブである。このバルブは、開ループ制御または閉ループ制御のために使用できますが、主に閉ループ調整ループで使用されます。
バルブは主に次の部分から構成されています。
1.2段パイロット制御弁は、トルクモータ(1)とノズルフラップ弁からなる油圧増幅器(5)と、流量増幅段として使用される弁体ブッシュアセンブリ(6)(3段目(7)を制御するために使用)とから構成される。
2.流量制御のための第3レベル(7)。
3.誘導式変位センサ(8)、第3段主弁体(10)の磁気コア(9)を接続する
内蔵電子増幅器を通じてバルブ閉ループ制御信号の論理接続、位置検出システムのフィードバック、パイロットバルブの制御を実現する。
所与の値/実績値を比較した差動電圧は、電子制御装置を介して増幅され、制御偏差量として弁の1段に伝達される。この信号は、2つの制御ノズル(3.1、3.2)間のバッフル(2)を押して、2つの制御チャンバ(11.1.11.2)に差圧を生じさせる。したがって、制御弁体(4)は押され、対応する液体流を介してばねチャンバ(12.1 or 12.2)弁体(10)と磁気コア(9)を有する変位センサ(8)に流れる−実際の値と所与の値信号が再び等しくなるまで直進する。制御条件下で、主弁体(10)は、所定の値に対応する位置に維持されている。
弁体のストロークは所定の値に比例する。制御辺(13)に対する弁体(10)の位置により、流量に比例する弁口開度が形成される。【選択図】図1。
バルブの動的特性は電子増幅器によって最適化される。電子増幅器はバルブに内蔵されている(発振器、復調器)
ゼロ点調整はメーカーがあらかじめ設定し、閉ループによって電子増幅器内のポテンショメータを制御することで、ゼロ点は名目行程士の10%の範囲内で調整することができる。バルブカバーの尾部のプラグを取り外すと、内蔵閉ループ電子増幅器を操作することができます。
2、4 WREE..型比例制御弁
1.構造と機能原理
この2位四方弁と3位四方比例方向弁は直制御であり、プレート構造である、比例電磁により操作する、比例電磁.中心ねじ付きで、リングは単独で取り外すことができ、電磁の制御は外部アンプ(WRA型)または内蔵アンプ(WRAE型)で実現することができる。
構造:
バルブは次の部分から構成されています。
取付底面付き弁体(1)
スプリング(3と4)付き制御弁体(2)
中心ねじ付き電磁石(5と6)
変位センサ(7)
オプションの内蔵アンプ付き(8)
機械ゼロビット調整(9)、
動作原理:
電磁石(5及び6)が帯電していない場合、中間ばね(3及び4)は制御弁体(2)を中間位置に保持する
比例電磁石の充電が励起されると、制御弁体(2)が直接押され、例えば、制御電磁'b'(6)が励起され、制御弁体(2)が左側に押され、変位は入力電気信号に比例し、この時、P口からA口及びB口からT口は弁体との絞りを通じて疎通し、漸進的な流量特性を有する。電磁石(6)は電気を失う制御される.弁体(2)は、中間ばね(3)によって中間位置に戻される。
電磁石が電気を失った場合、弁体(2)の電磁落下復帰ばねに対する作用は機械中に保持される。これは機能記号「V」の弁体にとって、油圧中位とは関係ありません!バルブが閉ループ制御に使用されて閉鎖されると、バルブコアは油圧中位に配置される。
油戻し管路の油がすべて空になるのを避け、必要に応じて回路に背圧弁(背圧約2 bar)を取り付ける必要がある。
3、4 WR…型比例制御弁
3.構造と機能原理
パイロット制御弁型式3 DREP 6…このパイロット弁は比例電磁石によって制御される三方減圧弁であり、入力された電気信号をそれに比例する圧力出力信号に変換する役割を果たし、すべての4 WRZ..、5 WR…型比例弁の制御に使用できる。
比例電磁石は可変式、湿式直流電磁構造、中心ねじ付き、コイルは単独で取り外すことができる、電磁石制御は、外部アンプ(WRZ型)や内蔵アンプ(WRZE型)で実現できる。
構造:
バルブは主に次の部分から構成されています。
(1)取付底面付き筐体(1)、
(2)圧力測定ピストン(3と4)を取り付けた制御弁体(2)、
(3)中心ねじ付き電磁石(5と6)、
(4)オプションの内蔵アンプ付き(7)
動作原理:
(1)電磁石(5及び6)が帯電していない場合、中間ばねは制御弁体(2)を中間位置に保持する、
(2)比例電磁石の帯電が励起されると、制御弁体(2)を直接押し、例えば:電磁”a”(5)が励起される、
(3)制御弁体(2)と圧力測定ピストン(3)が左側に押される、
(4)変位は入力された電気信号に比例する。
このとき、PポートとBポート及びAポートとTポートは、弁体と弁体とによって形成されたオリフィス1によってオンされ、オリフィス特性は漸進式である。電磁石(5)が電気を失った場合、制御弁体(2)はばねによって再び中央位置に押し戻される。パイロット弁の中位では、Aポート、BポートとTポートが連通しており、これは油液がここから直接タンクに戻れることを意味している。
パイロット式比例方向弁、型番4 WRZ..と5 WRZ..、4 WRZ..型弁はパイロット式、比例電磁石
制御された四方弁は、液流の方向と大きさを制御することができる。
構造:
バルブは主に次の部分から構成されています。
(1)比例電磁を装着.(5及び6)のパイロット制御弁(9)
(2)主弁体(11)と対中ばね(12)を備えた主弁(10)
動作原理:
(1)電磁石(5及び6)が帯電していない場合、中間ばね(12)は主弁体(11)を中間位置に保持する。
(2)主弁体(11)の動作はパイロット弁(9)によって制御される−電磁石”b′(6)によって間接的に比例して推進される。まず制御弁体(2)が右側に押し出され、制御油がパイロット弁(9)を経て制御室(13)に入り、入力信号に比例して主弁体(11)を押し出す。この時、P口とA口及びB口とT口は弁体と弁体に形成された絞り口を通じてオンし、絞り特性は漸進式である。
(3)パイロットバルブに必要な制御油液は、Pポート内またはXポート外に供給することができる。
(4)電磁石(6)が電気を失った場合、制御弁体(2)と主弁体(11)は再び中央位置に戻る。
(5)主弁体の位置によって、PポートとAポート、BポートとTポート(R)がオンまたはPポートとBポート、AポートとTポート(R)がオンになる。オプションの保護カバーは手動緊急操作(14と15)を行い、パイロット弁体(2)を電磁非通電で移動させることができる。
力士楽拡大版モジュールVT-MSA 2-2 X/A 5/000/000R 901439037、REXROTHアナログ回路増幅版、力士楽増幅版、REXROTH比例切換弁増幅版、力士楽比例圧力弁増幅版
力士楽REXROTHアナログ回路増幅版モジュール、ヨーロッパ版制式
0811405126 VT-MSPA1-508-10/V0
0811405127 VT-MSPA1-525-10/V0
0811405106 VT-MSPA2-525-10/V0
R901439037 VT-MSPA2-2X/A5/000/000
R900702060 VT-MSPA1-1-1X/V0/0
R901142355 VT-MSPA1-10-1X/V0
R901142360 VT-MSPA1-11-1X/V0/0
R901288145 VT-MSPA1-30-1X/V0/0
R901288142 VT-MSPA1-150-1X/V0/0
R901142366 VT-MSPA1-200-1X/V0/0
R900249810 VT-MSPA1-50-1X/V0
R901439034 VT-MSPA1-2X/A5/000/000
R901054016 VT-MSPA1-50-1X/V001
R901010980 VT-MSPA2-1-1X/V0/0
R901226865 VT-MSPA2-1-1X/V002/0 プリフスタンド EIV11
R901348140 VT-MSPA2-1-1X=V0/0
R901061664 VT-MSPA2-200-1X/V0/0
R900537344 VT11131-1X/
R900030647 VT11132-1X/
R900010960 VT11013-10
R900211788 VT11118-1X/
R900211788 VT11118-10
R900211788 VT11118-11
R901280829 VT11118-1X=
R900010938 VT11015-1X/
R900010938 VT11015-11
R900019681 VT11017-1X/
R900019681 VT11017-11
R901463732 サーボ放大器 AN422V05-08-0-1
R901197784 VT-MSRA1-1-1X/V0/0
R901386328 VT-MSRA1-1-1X/V001
射出成形機は別名射出成形機または射出機とも呼ばれる。熱可塑性プラスチックまたは熱硬化性プラスチックをプラスチック成形金型を用いて様々な形状のプラスチック製品にするための主要な成形設備である。縦型、横型、全電気式に分けられる。射出成形機能はプラスチックを加熱し、溶融プラスチックに高圧を加え、射出させて金型キャビティを満たす。
構成
射出成形機は通常、射出システム、型締システム、油圧伝動システム、電気制御システム、潤滑システム、加熱及び冷却システム、安全監視システムなどから構成される。
しゃしゅつシステム
射出システムの役割:射出システムは射出成形機の主要な構成部分の1つであり、一般的にプランジャ式、スクリュー式、スクリュー予備成形プランジャ射出式の3種類の主要な形式がある。広く使われているのはスクリュー式です。その作用は、プラスチック注入機の1サイクルにおいて、所定の時間内に一定数のプラスチックを加熱可塑化した後、一定の圧力と速度の下で、スクリューを通じて溶融プラスチックを金型キャビティに注入することができる。射出終了後、キャビティに射出された溶融剤は定型化されたままである。
射出システムの構成:射出システムは可塑化装置と動力伝達装置から構成される。
スクリュー式射出成形機の可塑化装置は主に材料供給装置、シリンダ、スクリュー、ゴムクロスアセンブリ、ノズル部分から構成される。動力伝達装置は、射出シリンダ、射出座移動シリンダ及びスクリュー駆動装置(溶融ゴムモータ)を含む。
かたじめシステム
型締システムの役割:型締システムの役割は金型の閉鎖、開放及び押出製品を保証することである。同時に、金型が閉じた後、金型に十分な型締力を供給して、溶融プラスチックがキャビティに入って発生するキャビティ圧力に抵抗して、金型の割れ目を防止して、製品の不良な現状をもたらします。
型締システムの構成:型締システムは主に型締装置、撚り機、型調整機構、突き出し機構、前後固定テンプレート、移動テンプレート、型締シリンダと安全保護機構から構成される。
ハイドロリックシステム
油圧伝動システムの役割は、射出成形機がプロセスに要求される各種の動作に応じて動力を提供することを実現し、射出機の各部に必要な圧力、速度、温度などの要求を満たすことである。それは主にそれぞれの油圧要素と油圧補助要素から構成され、油圧ポンプとモーターは射出成形機の動力源である。各種バルブは油液の圧力と流量を制御し、それによって射出成形技術の各要求を満たす。
電気制御
電気制御システムと油圧システムは合理的に協力し、注射機のプロセス要求(圧力、温度、速度、時間)と各種プログラム動作を実現することができる。主に電気製品、電子部品、計器(右下図参照)、ヒータ、センサなどから構成される。一般的には4種類の制御方式があり、手動、半自動、全自動、調整。

コンビネーションマシンパワーテーブル油圧システム
パワーテーブルは、様々なプロセス用途の切削ヘッドを配置することができる組合せ工作機械の汎用部品である。工作機械の油圧動力スライドテーブルは多種の異なる工作サイクルを実現することができ、その中の1種の比較的典型的な工作サイクルは:早送り→1工進→2工進→死止め鉄滞在→早送り→停止である。油圧シリンダを差動結合して高速運動を実現する、システムに圧力制限式変数羽根ポンプを用いて給油する、ストロークバルブ、液制御シーケンスバルブを用いて早送りと工進の転換を実現する、電気液切換弁は油圧シリンダを差動結合と変数ポンプを高速運動を実現するために使用する、
(1)早送りスタートボタンを押すと、3位5通電液動切換弁5のパイロット電磁切換弁1 YAが得られ、弁体を右に移動させ、左位が作動状態に入る。二位二方電磁切換弁を用いて一次前進と二次前進の間の速度切換を実現する。
(2)一度の作動は早送りストロークで終了し、テーブル上の鉄止め圧下りストロークバルブ。ストロークバルブ、液制御シーケンスバルブを用いて早送りと工進の転換を実現する、二位二方電磁切換弁を用いて一次前進と二次前進の間の速度切換を実現する。
(3)2回目の作業送りは送りの寸法精度を保証するために、デッドストップ鉄滞在を採用して位置を制限した。
(4)デッドストップ鉄が止まって動力テーブルの2回目の作動送りが終了してデッドストップ鉄にぶつかった後、油圧シリンダは停止し、システムの圧力はさらに上昇し、圧力リレー15の調整値に達した時、時間リレーの遅延を経て、再び電気信号を出して、テーブルを後退させる。タイムリレーの遅延動作の前に、テーブルはデッドストップによって規定された位置に留まる。
(5)速退時間リレーが電気信号を発信した後、電気液転向弁は右位置で動作する。この時、システムの圧力は低く、変数ポンプ2の出力流量は大きく、動力テーブルは急速に後退する。ピストンロッドの面積はピストンの約半分であるため、パワーテーブルの早送り、早退の速度はほぼ等しい。
(6)その場停止動力テーブルが元の位置に戻ると、ストッパがストロークスイッチを押し下げ、電気液切換弁が中位にあり、動力テーブルが運動を停止し、変数ポンプが荷重を取り外す。
油圧システム及び油圧要素の紹介
一、油圧システムの構成:動力部分、制御部分、実行部分、補助装置油圧ポンプ、機械的エネルギーを液体の圧力エネルギーに変換するために用いられ、アキュムレータを緊急または補助動力源とすることもある
各種圧力、流量、方向などの制御弁、実行素子の運動速度、方向、付勢力などの制御を実現するため、過負荷保護、プログラム制御などを実現するためにも使用される
油圧シリンダ、油圧モータ等、液体圧力を機械エネルギーに変換する
管路、アキュムレータ、フィルタ、オイルタンク、冷却器、ヒータ、圧力計、流量計など
二、油圧伝動の利点質量が軽く体積が小さく、無段調速を実現しやすく、過負荷保護油圧素子を実現しやすく、自動潤滑簡略化機構を実現しやすく、自動化を実現しやすい
三、油圧伝動の欠点油圧素子の製造精度要求が高く、一定比伝動困難油液が温度の影響を受けることを実現することは望ましくなく、長距離輸送動力油液中に空気が混入しやすく、作動性能油液が汚染しやすく、故障が発生し、検査しにくく、排除しにくい。四、油圧部品及び図形記号